Un modèle qui génère des mondes jouables en temps réel, et qu’on propose déjà de brancher sur un bras robotique ou un drone. Odyssey, société californienne fondée par Oliver Cameron et Jeff Hawke, a ouvert au public son modèle de monde Odyssey-3 en préversion de recherche, après une première présentation le 15 septembre.
Un modèle de monde (world model) apprend à prédire comment un environnement évolue selon les actions qu’on y exécute. Pour la robotique et la conduite autonome, il promet un simulateur sans fin. Reste à savoir à quelle échéance cette promesse devient exploitable, et sur quelles preuves.
Une démo jouable, une API sur demande
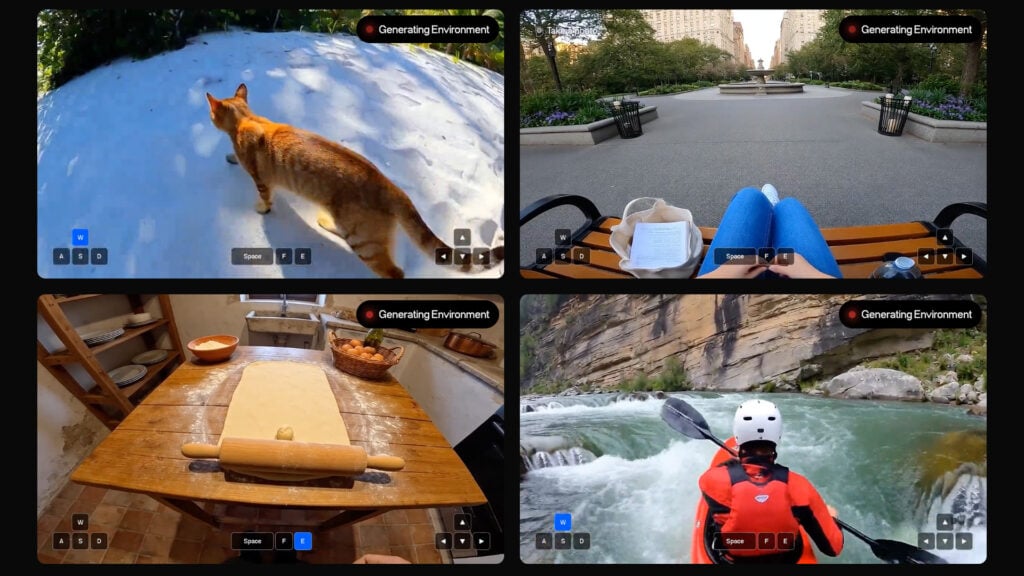
La démo gratuite tourne sur Odyssey-3 Flash. On décrit un décor par texte, on choisit une vue à la première ou à la troisième personne, on se déplace, on déclenche des événements, et le modèle réagit en direct. Les développeurs peuvent demander un accès à l’API.
Techniquement, Odyssey-3 est un transformeur de diffusion autorégressif (autoregressive diffusion transformer) : il génère les images une à une à partir des précédentes et des actions de l’utilisateur. Son entraînement mêle des vidéos du web accompagnées de descriptions d’événements, des séquences de jeux vidéo associées aux touches et aux mouvements de souris correspondants, et des interactions physiques simulées. Une technique supplémentaire réduit le nombre d’étapes de calcul, ce qui rend le temps réel possible.
Le modèle de base compte 14 milliards de paramètres et produit de la vidéo en 832 × 480 pixels, d’après la soumission officielle au benchmark. La version Pro monte à 1280 × 720.
Un record de physique sous conditions
Odyssey annonce pour Odyssey-3 Pro un score de 66,1 points sur le test vidéo-vers-vidéo de Physics-IQ Verified. Ce benchmark évalue le comportement physique (mécanique des fluides, optique, mécanique des solides, magnétisme, thermodynamique) : le modèle doit prolonger des vidéos d’expériences réelles, puis sa sortie est comparée au résultat observé.
Ces 66,1 points viennent toutefois d’une seule passe, où une méthode de sélection retenait une vidéo parmi huit générées pour chaque tâche. Le règlement du benchmark exige quatre passes, avec écart type, pour revendiquer un record. Sans la sélection, Odyssey-3 Pro obtient en moyenne 63,37 points sur quatre passes. Les deux résultats figurent au classement officiel, mais Odyssey les y a déposés lui-même.
Sur WorldMark, qui mesure le respect des commandes, la qualité visuelle et la cohérence du monde dans la durée, Odyssey-3 se classe premier dans trois catégories sur quatre selon sa propre évaluation : 77,2 en première personne stylisée, 79,0 en troisième personne réaliste, 76,3 en troisième personne stylisée. En première personne réaliste, il est troisième avec 80,6.
Un score de 63 ou de 66 sur un test de prolongement vidéo indique que le modèle prolonge bien des clips de laboratoire. Il ne dit rien de sa tenue quand un robot lui demande où va tomber un objet qu’il vient de lâcher.
Un cerveau commun, un contrôleur par métier
L’ambition est d’utiliser le même modèle de monde pour déplacer un bras robotique, guider un drone ou diriger un personnage de GTA V. Dans chaque cas, un contrôleur spécialisé traduit les prédictions du modèle en commandes concrètes. L’intelligence physique serait ainsi mutualisée, et l’adaptation confiée à une couche légère.
Ce pari d’architecture se vérifie assez simplement : si le contrôleur doit être réentraîné de fond en comble pour chaque machine, le modèle de monde n’apporte qu’un décor de plus. S’il suffit d’un réglage court, l’économie est réelle. Or les résultats de robotique publiés avec le modèle n’étaient pas détaillés dans la matière disponible au moment de cet article, alors que tout se décide sur ce terrain.
Jeux, simulation, machines réelles : trois issues possibles d’ici l’été 2027
Premier cas de figure, le plus probable à notre sens : le modèle reste un outil de prototypage pour jeux et simulation, utile mais non embarqué sur une machine qui coûte cher en cas d’erreur. Les 832 × 480 pixels du modèle de base et la dérive possible d’un monde généré image par image s’en accommodent.
Deuxième cas : des équipes de robotique l’emploient comme générateur de situations pour entraîner et tester leurs propres politiques de contrôle, en simulation uniquement. C’est la voie réaliste à douze mois, parce qu’une erreur de physique y coûte du temps de calcul et non du matériel.
Troisième cas : un contrôleur piloté par Odyssey-3 tourne sur une machine réelle, hors du cadre fourni par l’éditeur, et publie ses résultats avec protocole complet. Nous misons sur le premier semestre 2027 pour une première tentative externe, et pas davantage.
Trois preuves à réclamer avant de croire les 66,1 points
Quiconque évalue Odyssey-3 pour un projet devrait exiger trois choses : des résultats sur quatre passes avec écart type, des scores déposés par un tiers plutôt que par l’éditeur, et des mesures sur ses propres scènes. Un modèle qui tient 63 points en moyenne mais décroche de dix points sur vos objets ne vous servira pas.
Tout dépendra d’un double événement, daté et vérifiable : un laboratoire indépendant qui reproduit le score de Physics-IQ avec le protocole complet, et un robot réel qui suit un contrôleur adossé au modèle sans remise au point lourde. À ce moment seulement, la comparaison avec les simulateurs classiques deviendra sérieuse. D’ici là, les 66,1 points restent une annonce.
Sources

Ils m’ont fait confiance
« Il ne se contente pas de corriger les symptômes, il cherche à comprendre l'origine des problèmes et à sécuriser les modifications effectuées. J'ai réellement le sentiment d'avoir trouvé un développeur qui comprend à la fois la technique et les enjeux globaux du projet. »
Évaluation client · projet WordPress · septembre 2026
5,0/5 sur 17 évaluations
Faire appel à mes services →